Blogs
Este producto ya no está disponible
Embarcación de superficie no tripulada USV de navegación inteligente
Embarcación de superficie no tripulada USV de navegación inteligente Embarcación de superficie no tripulada USV de navegación inteligente

cargando

Embarcación de superficie no tripulada USV de navegación inteligente

Compartir con:
botón para compartir facebook
botón para compartir en twitter
botón para compartir wechat
boton compartir whatsapp
comparte este botón para compartir
El Naviboat 6 es un buque de superficie no tripulado multifuncional diseñado para mapeo topográfico submarino, patrullaje de superficie, reconocimiento y estudios de calidad del agua. Alimentado por una batería de iones de litio de alta densidad energética, ofrece una autonomía operativa de 6 a 8 horas. Equipado con un sistema inteligente de control de embarcaciones, garantiza una alta automatización, una fuerte capacidad antidisturbios y un rendimiento confiable. El diseño modular permite una integración flexible de la carga útil, incluidas cámaras electroópticas, sensores multiparamétricos de calidad del agua, sonares de barrido lateral y dispositivos de muestreo de agua.
Disponibilidad:

El Naviboat 6 USV es un buque de superficie no tripulado multifuncional diseñado para mapeo topográfico submarino, patrullaje de superficie, reconocimiento y estudios de calidad del agua.

barcos drone-bgt

Características técnicas clave

  • Navegación y control inteligentes : admite la planificación de rutas autónoma y el funcionamiento estable en condiciones de viento y olas.

  • Grabación de seguimiento y retorno a la ruta : registra automáticamente las rutas de navegación, lo que permite el retorno y el seguimiento inverso de la ruta.

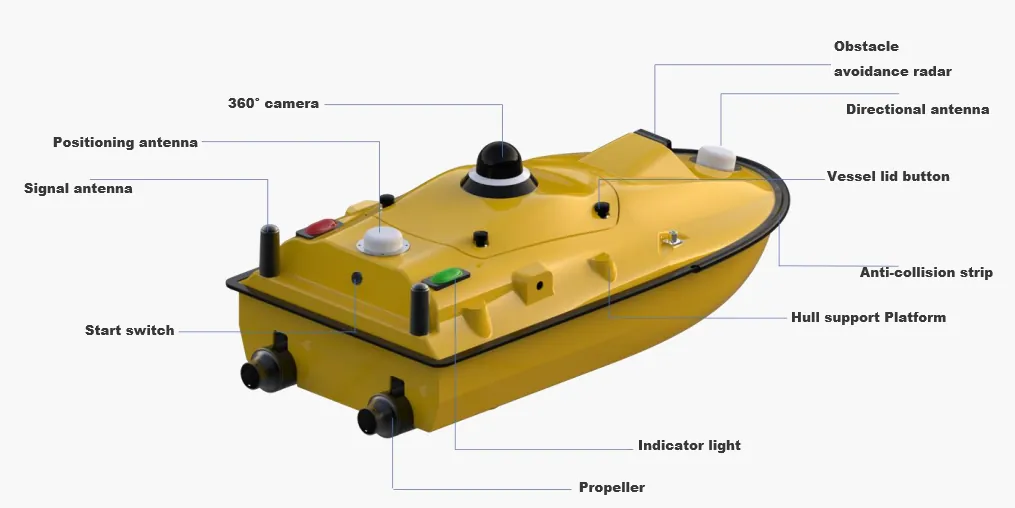
  • Evitación de obstáculos : utiliza radar y cámaras para detectar obstáculos y evitarlos de forma autónoma.

  • Función de mantenimiento de estación : Mantiene la posición en agua corriente ajustando la propulsión, ideal para operaciones de punto fijo.

  • Reconocimiento de objetivos por IA con mapeo GIS : el módulo de IA integrado identifica objetivos específicos y sincroniza los datos de reconocimiento georreferenciados con la plataforma de gestión GIS en tiempo real.

  • Control remoto ergonómico : Diseño portátil con carcasa protectora, enfriamiento de doble ventilador y materiales anticaídas para una operación estable en el campo.

  • Interfaces robustas : todos los puertos externos están protegidos contra el polvo para garantizar un rendimiento estable en entornos hostiles.


◀◀ Parámetros del producto ▶▶


Categoría

Parámetro

Valor de especificación

Cáscara

★Dimensiones del casco

980*520*254mm


★Tipo de casco

Monocasco tipo M totalmente curvado


★Peso

7 kg (solo casco), 30 kg en total (con periféricos básicos, unidad de control y dos baterías)


★ Carga útil máxima

35kg


★Resistencia al viento y a las olas

Viento Nivel 3, Olas Nivel 2


★ Vídeo

Cámara de visión nocturna omnidireccional de 360°


Seguridad

Inversión automática de seguimiento en aguas poco profundas, evitación automática de radar


★Protección

Parachoques anticolisión de envoltura completa, parachoques reforzado (proa + fondo), doble casco antihundimiento

Propulsión

Tipo de energía

Eléctrico


Velocidad del motor

Clasificado 5300RPM


Protección contra malezas

Diseño de conducto semiintegrado, protección contra malezas aerodinámica, estructura antiatascos, abrasión antidesechos


★Especificación de la batería

Batería recargable de iones de litio (NMC) de 33,6 V, 25 Ah*2, 21700 celdas


★Modo de fuente de alimentación

Admite suministro independiente de batería única y suministro equilibrado de batería doble


Intercambio de batería en caliente

Admite intercambio en caliente sin apagar


★Tiempo de resistencia

3 horas a 2 m/s, 7 horas a 1,5 m/s por juego de baterías


Rango de resistencia

Alcance de 38 km a velocidad económica (según 流速断面)


Velocidad máxima

7 m/s, atraviesa con seguridad secciones actuales de 4 m/s

Control

Sistema operativo

linux


Comunicaciones de la estación base.

Radio (opcional) y red y CORS


Comunicación de datos.

4G y 2,4G y Radio (opcional)


Comunicaciones por vídeo.

4G y 2,4G


Ranura SIM

Ranura Nano SIM


Interfaces

2Ethernet RJ45, 2 serie RS232, 2* serie RS485


Almacenamiento

Almacenamiento incorporado de 64 GB


Clasificación del controlador

IP67


Modo de control

Manual y automático


◀◀ Escenarios de aplicación ▶▶


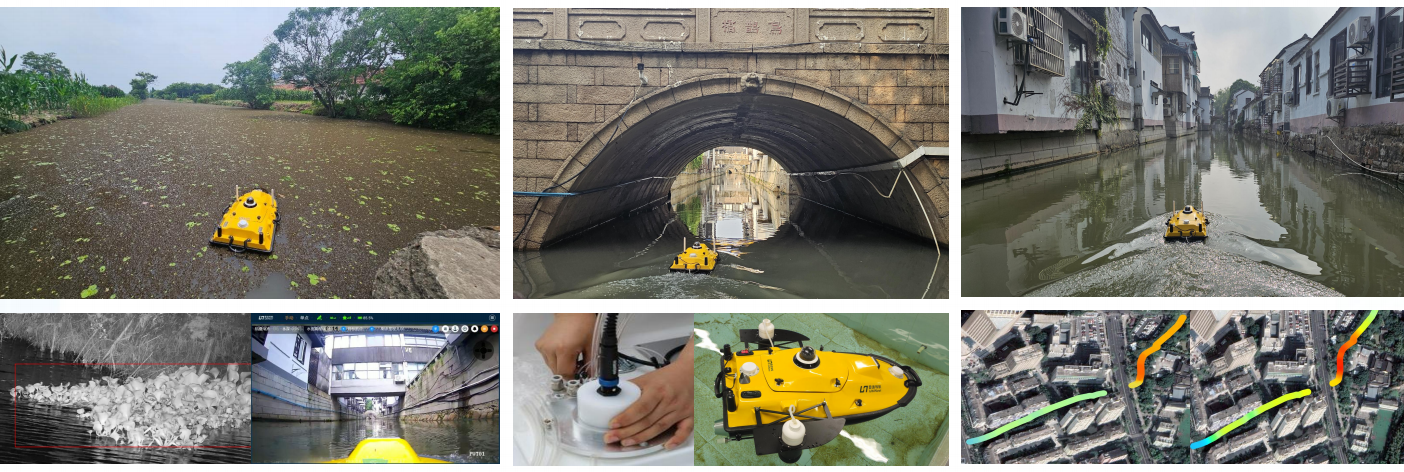
  • Levantamientos hidrográficos y topográficos

    • Medición de la sección transversal del río.

    • Evaluación de la capacidad del yacimiento

    • Mapeo submarino del terreno y la morfología.

    • Compatible con sondas de haz único, multihaz y de barrido lateral

  • Operaciones de emergencia

    • Búsqueda rápida de objetos submarinos

    • Topografía, patrullaje y monitoreo de emergencia

    • Detección y muestreo de la contaminación del agua.

  • Monitoreo del Medio Ambiente Acuático

    • Monitoreo multiparamétrico de la calidad del agua

    • Encuesta de calidad del agua en tiempo real (perfil de transecto)

    • Muestreo y análisis de agua.

    • Detección de emisarios y salidas de drenaje ocultos

      Muestreo de calidad del agua USV

  • ¡Contáctenos hoy para obtener más información sobre sus proyectos!

Hogar / Productos / Barco de navegación USV / Embarcación de superficie no tripulada USV de navegación inteligente

Contenidos relacionados

¡El contenido está vacío!

Equipo técnico profesional
Sistemas de alerta temprana y monitoreo de desastres naturales, personalizados y listos para usar

Enlace rápido

Solución

Contáctenos

Más >>
 
Teléfono: +86 18001182408
Whatsapp: +86 13021266100
Correo electrónico:admin@bgt-hidromet.com
Dirección: Distrito Fengtai, Beijing
Copyright ©   2025 BGT Hydromet. Reservados todos los derechos.